Waymo створила нову модель для автономного водіння EMMA
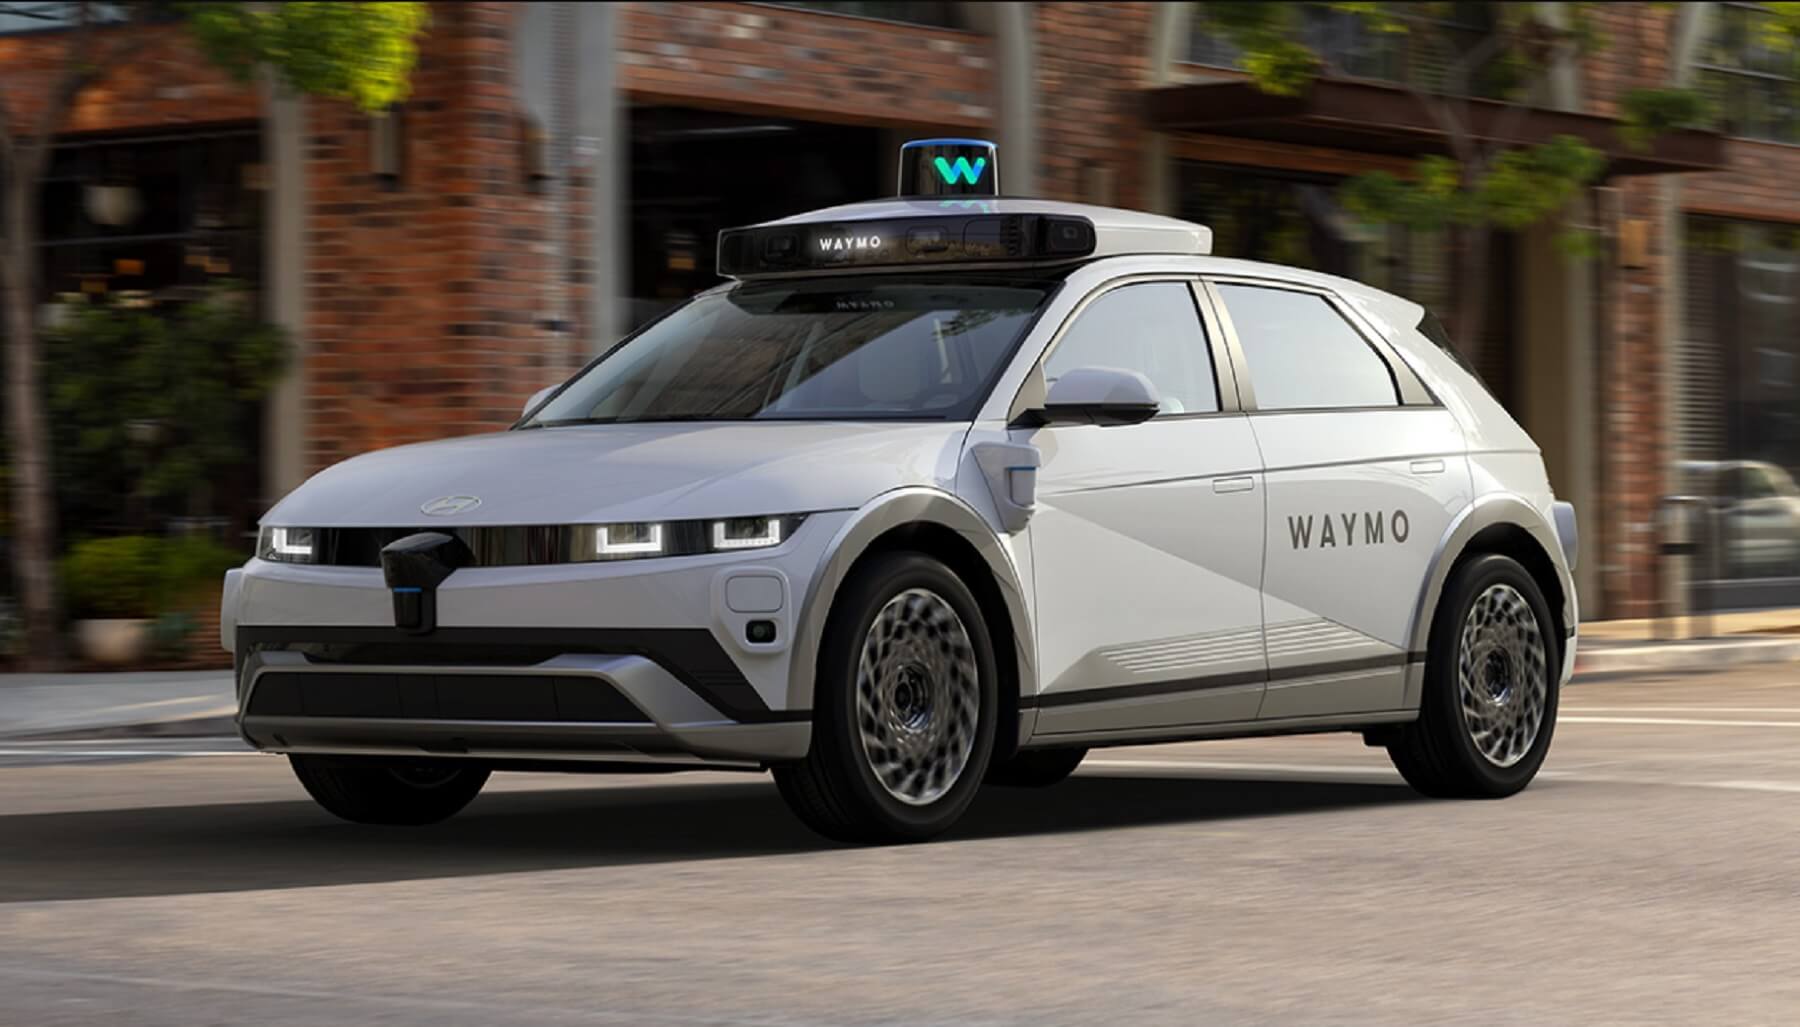
Компанія Waymo, яка відома у сфері автономного водіння, повідомила про розробку нової моделі для керування безпілотними автівками. Використовуючи технологію великої мовної моделі Gemini від Google, Waymo створила EMMA – Наскрізну мультимодальну модель для автономного водіння. Вона покращить здатність роботаксі орієнтуватися в складних умовах. Наприклад, під час заторів, поганої погоди тощо.
Особливості моделі EMMA
Модель EMMA використовує дані від камер робототаксі для вибору безпечних і оптимальних шляхів для поїздки. На відміну від більшості традиційних підходів, що використовують конкретні алгоритмічні налаштування, EMMA навчається самостійно завдяки величезній базі знань Gemini.
Унікальність моделі EMMA полягає в тому, що вона не просто імітує набір заздалегідь встановлених дій, а використовує «ланцюг міркувань» Gemini. Тобто працює за принципом людського мислення. Це дозволяє приймати обґрунтовані і складні рішення, необхідні для безпечного водіння в умовах, що постійно змінюються.
EMMA вже успішно пройшла випробування на внутрішніх тестах компанії. Модель може коректно орієнтуватися на дорогах і вибирати правильні маршрути у більшості випадків. Однак, як зазначає Waymo, для повноцінної роботи в реальних умовах вона потребує подальшого розвитку.
Серед поточних обмежень – EMMA поки що не здатна інтегрувати дані з LiDAR чи радарів через високу обчислювальну вартість їхньої обробки. Крім того, EMMA може обробляти лише обмежену кількість кадрів за один раз, що є обмеженням для безперервного водіння.